CNC จะเป็นฐานกลางเชื่อมฮิวแมนนอยด์กับเครื่องมือกลได้หรือไม่: Mitsubishi Electric ของญี่ปุ่นขยับก่อน
Mitsubishi Electric ของญี่ปุ่นประกาศเมื่อวันที่ 21 ตุลาคม 2026 ว่าได้พัฒนาระบบงานตัดเฉือนที่เชื่อมหุ่นยนต์ฮิวแมนนอยด์เข้ากับเครื่องมือกล CNC (computer numerical control) ผ่านฟิสิคัลเอไอ (physical AI) ซึ่งหมายถึง AI ที่ควบคุมและปรับการเคลื่อนไหวทางกายภาพในโลกจริงให้เหมาะสม
Mitsubishi Electric ของญี่ปุ่นประกาศเมื่อวันที่ 21 ตุลาคม 2026 ว่าได้พัฒนาระบบงานตัดเฉือนที่เชื่อมหุ่นยนต์ฮิวแมนนอยด์เข้ากับเครื่องมือกล CNC (computer numerical control) ผ่านฟิสิคัลเอไอ (physical AI) ซึ่งหมายถึง AI ที่ควบคุมและปรับการเคลื่อนไหวทางกายภาพในโลกจริงให้เหมาะสม
ประเด็นสำคัญไม่ได้อยู่ที่ตัวหุ่นยนต์ แต่อยู่ที่การใช้ CNC เป็นฐานกลางเพื่อลดงานรวมระบบเฉพาะรุ่นระหว่างหุ่นยนต์กับเครื่องมือกล บริษัทตั้งเป้านำระบบไปใช้งานจริงในปี 2030
ประเด็นสำคัญ
- Mitsubishi Electric พัฒนาระบบงานตัดเฉือนที่หุ่นยนต์ฮิวแมนนอยด์ทำงานร่วมกับเครื่องมือกล CNC โดยบริษัทระบุว่าเป็นระบบ NC ระบบแรกในอุตสาหกรรมที่ออกแบบมาเพื่อทำงานร่วมกับหุ่นยนต์ฮิวแมนนอยด์ (อ้างอิงการสำรวจของบริษัท ณ วันที่ 21 ตุลาคม 2026)
- ระบบประกอบด้วย 3 ส่วน ได้แก่ (1) ระบบวางแผนงานตัดเฉือนด้วย AI ("AI machining task planner") ที่สร้างงานตัดเฉือนจากคำสั่งภาษาธรรมชาติและแบ่งงานให้เครื่องจักรกับหุ่นยนต์ (2) เครื่องมือกล CNC ที่ติดตั้งฟิสิคัลเอไอ และ (3) หุ่นยนต์ฮิวแมนนอยด์ทั่วไป
- ฟิสิคัลเอไอในระบบวางแผนงานและ CNC พัฒนาขึ้นใหม่โดยใช้ "Maisart" ซึ่งเป็นแบรนด์เทคโนโลยี AI ของบริษัท Mitsubishi Electric ระบุว่า CNC กับหุ่นยนต์แลกเปลี่ยนข้อมูลการทำงานด้วยภาษาธรรมชาติ และทำงานร่วมกันได้โดยไม่ขึ้นกับรุ่นของหุ่นยนต์
- ปัจจุบันระบบอยู่ในขั้นพัฒนา และจะจัดแสดงการสาธิตในงาน "JIMTOF2026" (งานแสดงเครื่องมือกลนานาชาติญี่ปุ่น ครั้งที่ 33) ซึ่งจะเปิดงานวันที่ 26 ตุลาคมที่โตเกียว จากนั้นบริษัทจะพัฒนาฟังก์ชันเพิ่มเติมและทดสอบเพื่อพิสูจน์ผล โดยตั้งเป้าใช้งานจริงในปี 2030
แยกคำสั่งภาษาธรรมชาติออกเป็นงานของเครื่องจักรและหุ่นยนต์
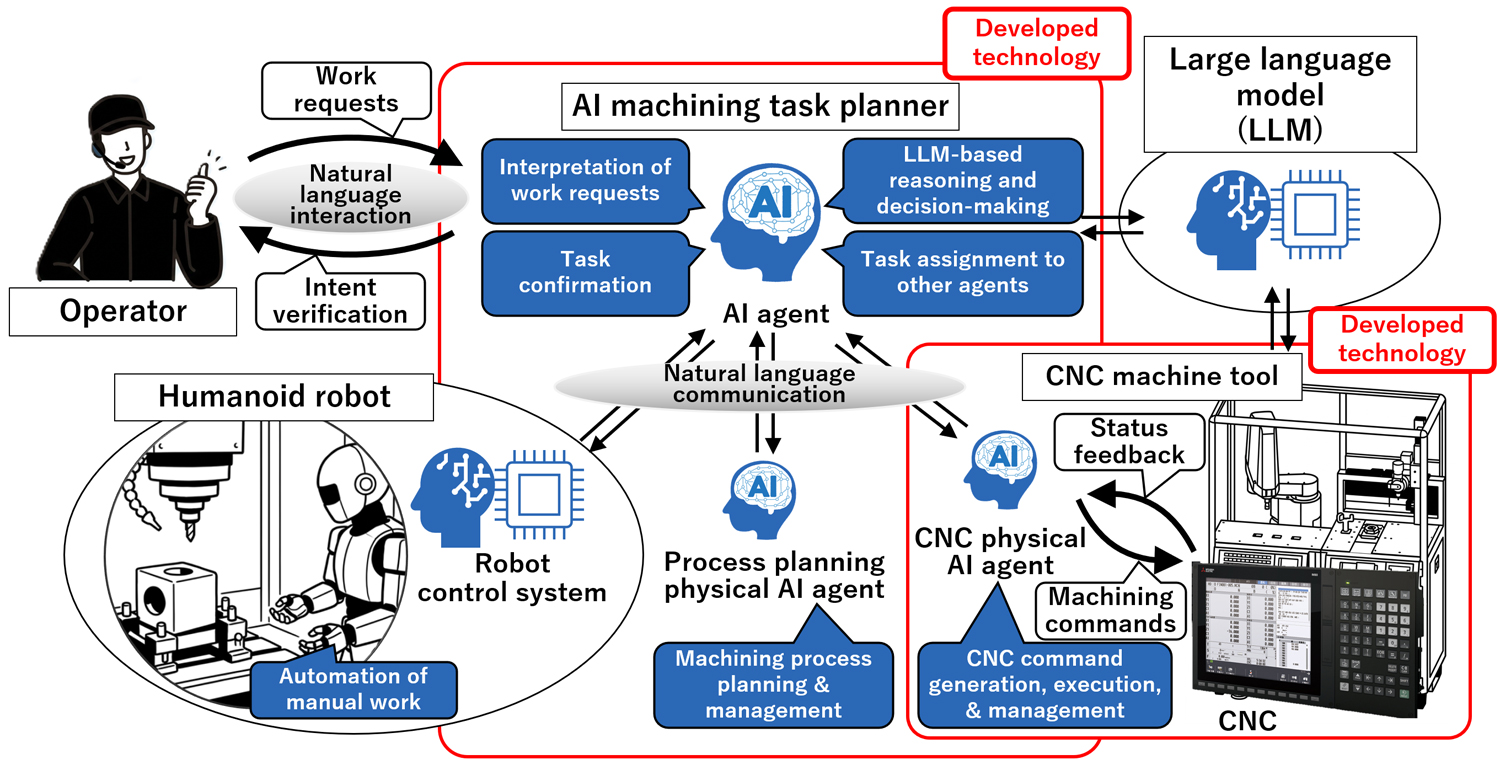
ขั้นตอนการทำงานเป็นดังนี้ ผู้ปฏิบัติงานสั่งงานด้วยภาษาธรรมชาติ จากนั้นระบบวางแผนงานตัดเฉือนด้วย AI จะวิเคราะห์คำสั่ง เลือกงานที่จำเป็นจากรายการงานที่ลงทะเบียนไว้ล่วงหน้า แล้วนำมารวมเป็นแผนงานโดยอัตโนมัติ
ระบบวางแผนงานจะแบ่งงานให้เครื่องมือกล CNC และหุ่นยนต์ฮิวแมนนอยด์ตามแผนนั้น และบริหารกระบวนการตัดเฉือนที่ทั้งสองทำร่วมกัน
ในแผนภาพระบบที่บริษัทเผยแพร่ "AI agent" อยู่ที่แกนกลางของระบบวางแผนงาน โดยใช้ large language model (LLM) ในการตีความคำสั่งและตัดสินใจ รวมถึงยืนยันเจตนาของผู้ปฏิบัติงาน
AI agent สื่อสารด้วยภาษาธรรมชาติกับ "ฟิสิคัลเอไอออกแบบกระบวนการ" ที่วางกระบวนการตัดเฉือน "ฟิสิคัลเอไอของ CNC" ฝั่งเครื่องจักร และ "ระบบควบคุมหุ่นยนต์" ฝั่งฮิวแมนนอยด์ แผนภาพระบุว่าระบบวางแผนงานและฝั่ง CNC เป็น "ผลงานที่พัฒนา" ของบริษัท ส่วน LLM ถูกวาดไว้นอกกรอบดังกล่าว บริษัทยังไม่เปิดเผยผู้ให้บริการ LLM หรือรุ่นที่ใช้
บริษัทระบุว่าระบบทำงานได้โดยไม่ขึ้นกับรุ่นหุ่นยนต์ และไม่ต้องทำการรวมระบบขั้นสูง (system integration หรืองานประกอบอุปกรณ์หลายชนิดให้กลายเป็นเซลล์การผลิตที่ใช้งานได้) สำหรับหุ่นยนต์แต่ละรุ่น และยังระบุว่าสามารถลดระยะเวลาจนถึงการนำไปใช้ได้อย่างมาก แต่ไม่ได้ระบุว่าลดได้มากเพียงใดหรือเทียบกับวิธีเดิมอย่างไร
งานที่บริษัทระบุว่าจะให้ฮิวแมนนอยด์ทำแทน ได้แก่ การเตรียมงาน (setup) การทำความสะอาด การเก็บกวาด การนำชิ้นงานสำเร็จออก การขนย้าย การตรวจสอบ และการแก้ไขปัญหาขัดข้อง ซึ่งล้วนเป็นงานที่ผู้ปฏิบัติงานทำมาโดยตลอด บริษัทยังไม่เปิดเผยรุ่นฮิวแมนนอยด์ที่ใช้ในการสาธิต ราคา หรือกำหนดวางจำหน่ายที่ชัดเจน
การรวมระบบทีละรุ่นคืออุปสรรคสำคัญต่อการใช้งานฮิวแมนนอยด์
Mitsubishi Electric ระบุอุปสรรค 2 ประการที่เป็นเบื้องหลังของการพัฒนานี้
ประการแรกคือข้อจำกัดของหุ่นยนต์อุตสาหกรรมแบบเดิม การเตรียมงานซึ่งต้องติดตั้งชิ้นงานภายในเครื่องมือกล และการทำความสะอาดภายในเครื่อง เป็นงานที่ออกแบบโดยอิงรูปร่างและการเคลื่อนไหวของร่างกายมนุษย์
หากใช้หุ่นยนต์อุตสาหกรรมแบบเดิมทำแทน จะต้องลงทุนปรับสายการผลิตให้เข้ากับหุ่นยนต์ ขณะที่ฮิวแมนนอยด์ซึ่งมีรูปร่างคล้ายมนุษย์อาจใช้อุปกรณ์ที่ออกแบบมาสำหรับคนได้ และลดการปรับปรุงสายการผลิต นี่คือเหตุผลที่ความคาดหวังต่อฮิวแมนนอยด์เพิ่มขึ้น
ประการที่สองคืออุปสรรคที่การพัฒนาครั้งนี้มุ่งแก้ไข การที่ฮิวแมนนอยด์กับเครื่องมือกล CNC จะรับรู้สถานะของกันและกันและทำงานประสานกันได้ ต้องพัฒนาฟังก์ชันสื่อสารและลำดับการควบคุม (โปรแกรมที่กำหนดลำดับการทำงานของอุปกรณ์) แยกตามผู้ผลิตและรุ่นของหุ่นยนต์ ขั้นตอนการเชื่อมต่อนี้เองที่ Mitsubishi Electric ลงมือแก้
จากการเชื่อมด้วย G-code สู่ช่องทางภาษาธรรมชาติ
Mitsubishi Electric เป็นหนึ่งในผู้จัดหาชุดควบคุม CNC รายสำคัญให้แก่ผู้ผลิตเครื่องมือกล และพัฒนาฟังก์ชันที่ใช้ CNC เป็นจุดเริ่มต้นในการเชื่อมเครื่องจักรกับหุ่นยนต์มานานแล้ว
ตัวอย่างหนึ่งคือ "Direct Robot Control" ที่บริษัทแนะนำไว้ในบทความทางเทคนิคเมื่อปี 2021 ฟังก์ชันนี้เชื่อม CNC กับตัวควบคุมหุ่นยนต์ผ่าน Ethernet และสั่งหุ่นยนต์ด้วย G-code ซึ่งเป็นภาษาโปรแกรมที่ใช้ในงานตัดเฉือน
ฟังก์ชันดังกล่าวช่วยให้ไม่ต้องเตรียมตัวควบคุมระดับบนและโปรแกรมลำดับการทำงานแยกต่างหาก และทำให้ผู้ใช้ที่ไม่คุ้นกับหุ่นยนต์ควบคุมหุ่นยนต์จากหน้าจอ CNC ได้ บริษัทระบุว่าสามารถควบคุมหุ่นยนต์ซีรีส์ "MELFA" ของบริษัทเอง และหุ่นยนต์ของ KUKA จากเยอรมนี ด้วย G-code ชุดเดียวกัน
หากฟังก์ชันปี 2021 ทำให้ G-code เป็นวิธีสั่งงานร่วมกัน ระบบใหม่ก็ทำให้ภาษาธรรมชาติเป็นช่องทางสำหรับคำสั่งและการสื่อสารระหว่างเครื่องจักร คู่ทำงานยังขยายจากหุ่นยนต์อุตสาหกรรมแบบแขนกลไปสู่ฮิวแมนนอยด์
บริษัทยังไม่ได้อธิบายความสัมพันธ์ภายในระหว่างเทคโนโลยีทั้งสอง หรือรูปแบบคำสั่ง CNC ขั้นสุดท้าย อย่างไรก็ตาม ทั้งสองมีแนวคิดร่วมกันคือออกแบบการทำงานร่วมกับหุ่นยนต์จากฝั่ง CNC และระบบใหม่อาจมองได้ว่าเป็นการต่อยอดจากแนวทางนั้น
ภาษาธรรมชาติเข้าไปเกี่ยวข้องกับการควบคุมเครื่องจักรได้ลึกเพียงใด
ในพื้นที่การผลิต หากลำดับขั้นตอนผิดพลาด เช่น การหยุดสปินเดิล การเปิดปิดประตู หรือการจับยึดชิ้นงาน อาจทำให้อุปกรณ์เสียหายหรือเกิดอุบัติเหตุ คำสั่งภาษาธรรมชาติยืดหยุ่นแต่ก็ตีความได้หลายทาง
การที่ระบบวางแผนงานนำงานที่ลงทะเบียนไว้มารวมกัน แทนที่จะสร้างงานขึ้นใหม่ทั้งหมด จึงน่าจะเป็นการออกแบบที่ช่วยจำกัดขอบเขตของสิ่งที่ระบบจะสั่งให้ทำได้ง่ายขึ้น
ในแผนภาพ ฟิสิคัลเอไอของ CNC รับการสื่อสารด้วยภาษาธรรมชาติ แล้วสร้าง สั่งการ และบริหารคำสั่งงานให้ CNC พร้อมรับรายงานสถานะจาก CNC แผนภาพแสดงโครงสร้างที่แปลงคำสั่งภาษาธรรมชาติเป็นคำสั่งงาน CNC ก็จริง แต่บริษัทยังไม่เปิดเผยรูปแบบคำสั่ง ระบบความปลอดภัย หรือการแบ่งบทบาทกับระบบควบคุม CNC แบบเดิม
ฝั่งหุ่นยนต์ก็มีคำถามคล้ายกัน บริษัทยังไม่ระบุว่าใครเป็นผู้จัดหา "ระบบควบคุมหุ่นยนต์" ที่สื่อสารกับ AI agent ด้วยภาษาธรรมชาติ และหุ่นยนต์แต่ละรุ่นต้องตั้งค่าการเชื่อมต่อหรือมีฟังก์ชันแปลงแบบใด อีกทั้งยังไม่ชัดว่าหาก LLM ตีความคำสั่งผิด จะหยุดได้ที่ขั้นตอนใด
ประเด็นเหล่านี้เป็นหัวใจในการประเมินว่าการทำงานร่วมกันแบบ "ไม่ขึ้นกับรุ่นหุ่นยนต์" ใช้ได้ภายใต้เงื่อนไขใด และส่งผลโดยตรงต่อการตัดสินใจนำไปใช้ในโรงงาน
ท้ายที่สุด ฮิวแมนนอยด์จะทำงานได้หรือไม่ขึ้นอยู่กับสมรรถนะของตัวหุ่นยนต์เอง การทำงานในเครื่องที่ยังมีเศษโลหะและน้ำมันตัดกลึงตกค้าง การยกชิ้นงานหนัก และการกำหนดตำแหน่งในพื้นที่แคบ เป็นโจทย์ที่ตัวหุ่นยนต์ต้องก้าวข้ามเอง
บทบาทของผู้ผลิตเครื่องมือกลและผู้รวมระบบอาจเปลี่ยนไปอย่างไร
เส้นทางที่ระบบนี้จะเข้าสู่โรงงานต่างจากการขายหุ่นยนต์ สิ่งที่ Mitsubishi Electric จัดหาไม่ใช่ตัวเครื่องมือกล แต่เป็น "สมอง" ของเครื่อง คือชุดควบคุม CNC
แนวทางการใส่ฟังก์ชันทำงานร่วมกับหุ่นยนต์ไว้ใน CNC จะแพร่หลายหรือไม่ จึงขึ้นอยู่กับว่าผู้ผลิตเครื่องมือกลจะนำฟังก์ชันนี้ไปใช้ในเครื่องของตนและเสนอให้ลูกค้าหรือไม่
หากแนวทางนี้แพร่หลาย งานของผู้รวมระบบ ซึ่งเคยต้องสร้างขั้นตอนการสื่อสารและการควบคุมสำหรับเครื่องจักรกับหุ่นยนต์แต่ละคู่ อาจเปลี่ยนน้ำหนักไปสู่การกำหนดงานและการประยุกต์ใช้ในหน้างาน ส่วนผู้ผลิตฮิวแมนนอยด์ ยิ่งวิธีเชื่อมต่อกับเครื่องมือกลเป็นมาตรฐานเดียวกันมากเท่าใด การแข่งขันก็จะยิ่งขึ้นอยู่กับความสามารถในการทำงานและต้นทุนของตัวหุ่นยนต์มากขึ้นเท่านั้น
นิทรรศการพิเศษของผู้จัดงาน JIMTOF2026 ชุดหนึ่งเน้นว่าเทคโนโลยีเครื่องมือกลจะช่วยก้าวข้ามอุปสรรคด้านการผลิตจำนวนมากและการลดต้นทุนของฮิวแมนนอยด์ได้อย่างไร โดยมองฮิวแมนนอยด์เป็น "สิ่งที่ต้องผลิตด้วยการตัดเฉือน" ขณะที่การจัดแสดงของ Mitsubishi Electric มองกลับด้าน คือพยายามทำให้ฮิวแมนนอยด์เป็น "แรงงาน" ในพื้นที่งานตัดเฉือน
บททดสอบจริง: เปลี่ยนหุ่นยนต์ได้โดยไม่ต้องเชื่อมต่อระบบใหม่
ระบบยังอยู่ในขั้นพัฒนา การสาธิตจะเริ่มจัดแสดงในวันที่ 26 ตุลาคม จากนั้นบริษัทยังต้องทดสอบเพื่อพิสูจน์ผล โดยตั้งเป้านำระบบไปใช้งานจริงในปี 2030
ตัวชี้วัดความใช้งานได้จริงค่อนข้างชัดเจน ได้แก่ ชั่วโมงงานที่ต้องใช้ตั้งค่าใหม่เมื่อเปลี่ยนไปใช้หุ่นยนต์จากผู้ผลิตรายอื่น เวลาต่อหนึ่งรอบการตัดเฉือน ความถี่ที่ระบบหยุดเพราะความผิดปกติและระยะเวลาที่ใช้ก่อนจะกลับมาเดินระบบได้ และงานที่เปลี่ยนไปตามสถานการณ์ เช่น การแก้ไขปัญหาขัดข้อง จะลงทะเบียนเป็นงานได้มากเพียงใด
เหนือสิ่งอื่นใด คุณค่าของการพัฒนานี้สรุปได้ที่คำถามเดียว คือระบบจะพิสูจน์ได้หรือไม่ว่า เมื่อเปลี่ยนรุ่นหรือผู้ผลิตของหุ่นยนต์ฮิวแมนนอยด์หรือเครื่องมือกล ก็ไม่จำเป็นต้องรวมระบบใหม่ทั้งหมด
หากทำได้ CNC อาจกลายเป็นช่องทางกลางที่เชื่อมเครื่องจักรกับหุ่นยนต์ หากทำไม่ได้ คำสั่งด้วยภาษาธรรมชาติก็จะเป็นเพียงหน้าจอสั่งงานใหม่ที่วางทับการเชื่อมต่อระบบแบบเฉพาะ เมื่อใกล้ปี 2030 สิ่งที่ควรจับตาจึงไม่ใช่ความสวยงามของการสาธิต แต่เป็นจำนวนผู้ผลิตและจำนวนรุ่นที่รองรับวิธีการเชื่อมต่อนี้