จากฮาร์ดแวร์สู่ข้อมูลหน้างาน: ทำไม Kawasaki, FANUC และ Yaskawa จึงจับมือกัน
Kawasaki Heavy Industries, FANUC และ Yaskawa Electric ผู้ผลิตหุ่นยนต์อุตสาหกรรมรายใหญ่ของญี่ปุ่นที่แข่งขันกันมาอย่างยาวนาน กำลังร่วมมือกันในโครงการสร้างโครงสร้างพื้นฐานสำหรับ Physical AI หรือเอไอที่สามารถรับรู้ เรียนรู้ และสั่งการอุปกรณ์ในโลกจริง
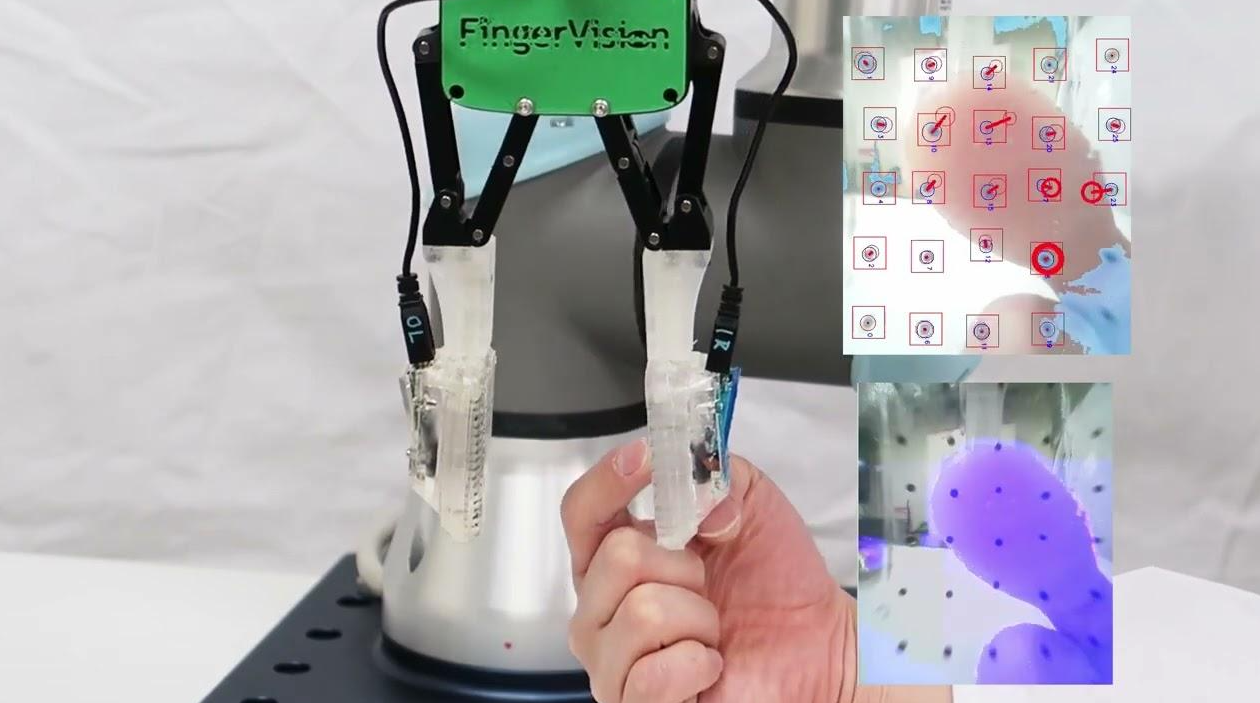
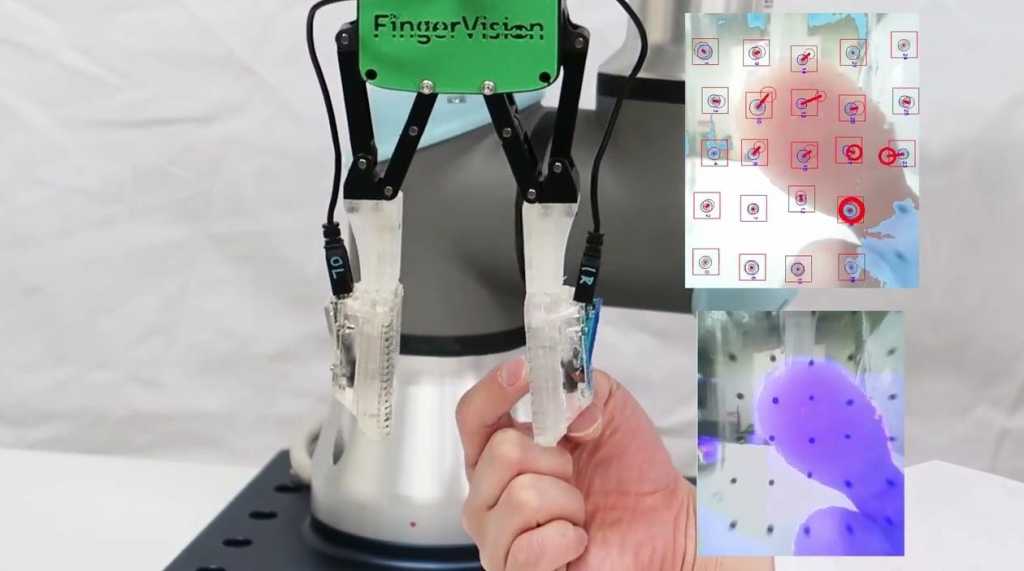
Kawasaki Heavy Industries, FANUC และ Yaskawa Electric ผู้ผลิตหุ่นยนต์อุตสาหกรรมรายใหญ่ของญี่ปุ่นที่แข่งขันกันมาอย่างยาวนาน กำลังร่วมมือกันในโครงการสร้างโครงสร้างพื้นฐานสำหรับ Physical AI หรือเอไอที่สามารถรับรู้ เรียนรู้ และสั่งการอุปกรณ์ในโลกจริง
โครงการนี้ได้รับการคัดเลือกจากกระทรวงเศรษฐกิจ การค้าและอุตสาหกรรมของญี่ปุ่น หรือ METI และ NEDO ภายใต้หัวข้อ “การสร้างชุดข้อมูลสำหรับโมเดลพื้นฐาน VTLA ผ่านการเก็บข้อมูลภาพและสัมผัสจากหน้างานการผลิต” โดยมีเป้าหมายเพื่อรวบรวมข้อมูลด้านการมองเห็น การสัมผัส ภาษา และการเคลื่อนไหวจากโรงงานจริง เพื่อให้หุ่นยนต์สามารถเรียนรู้งานหยิบจับและประกอบที่ละเอียดซับซ้อนได้
ระยะเวลาดำเนินโครงการมีกำหนดตั้งแต่เดือนสิงหาคม 2026 ถึงกรกฎาคม 2027 รวมหนึ่งปี
จุดสำคัญของความร่วมมือนี้ ไม่ใช่การร่วมกันพัฒนาหุ่นยนต์รุ่นใหม่ แต่คือการที่ผู้ผลิตหุ่นยนต์รายใหญ่ซึ่งเป็นคู่แข่งกันโดยตรง เริ่มร่วมมือกันในชั้นพื้นฐานของ “มาตรฐานข้อมูลหน้างาน” และ “ระบบเก็บข้อมูล” ซึ่งจะเป็นตัวกำหนดความสามารถในการแข่งขันในยุค AI
แกนการแข่งขันของหุ่นยนต์อุตสาหกรรมจึงเริ่มเคลื่อนจากสมรรถนะของตัวเครื่อง ไปสู่ความสามารถในการสะสม เรียนรู้ และนำประสบการณ์การทำงานจริงกลับมาใช้ซ้ำ
ทำไมคู่แข่งจึงต้องร่วมมือกัน
ที่ผ่านมา การนำหุ่นยนต์อุตสาหกรรมเข้าสู่สายการผลิตต้องพึ่งพาสเปกการควบคุมของแต่ละผู้ผลิต การออกแบบกระบวนการเฉพาะหน้างาน และการปรับแต่งโดยผู้วางระบบ หรือ system integrator(SIer)อย่างมาก
เมื่อจะติดตั้งหุ่นยนต์ในโรงงาน ผู้ใช้งานมักต้องทำการสอนงานหุ่นยนต์ หรือ teaching ซึ่งเป็นการกำหนดท่าทางและลำดับการทำงานให้หุ่นยนต์ จากนั้นจึงเลือกมือจับ อุปกรณ์ปลายแขน กล้อง อุปกรณ์ความปลอดภัย และระบบรอบข้าง ก่อนจะปรับจูนทีละสายการผลิต
วิธีนี้เหมาะกับสายการผลิตจำนวนมากและสินค้าคงที่ แต่เริ่มมีข้อจำกัดในสภาพแวดล้อมที่ผลิตหลายรุ่น ปริมาณน้อย และเปลี่ยนไลน์บ่อย
ทุกครั้งที่ผลิตภัณฑ์เปลี่ยน อาจต้องสอนงานใหม่ ปรับตั้งใหม่ และทดสอบความถูกต้องอีกครั้ง ส่งผลให้ต้นทุนการนำระบบอัตโนมัติเข้ามาใช้สูงขึ้น และทำให้ระยะเวลาเริ่มเดินสายการผลิตยาวขึ้น
Physical AI พยายามเปลี่ยนโครงสร้างนี้
หากหุ่นยนต์สามารถเรียนรู้จากข้อมูลการทำงานในอดีต และนำประสบการณ์นั้นไปประยุกต์ใช้กับงานที่คล้ายกันได้ ก็อาจช่วยลดเวลาสอนงาน ลดระยะเวลาเริ่มต้นสายการผลิต รองรับการเปลี่ยนรุ่นสินค้าได้ดีขึ้น และลดการพึ่งพาทักษะของแรงงานชำนาญการ
แต่การเก็บข้อมูลโดยผู้ผลิตหุ่นยนต์เพียงรายเดียวมีข้อจำกัด ข้อมูลจะเอนเอียงไปตามหุ่นยนต์ ระบบควบคุม ลูกค้า และหน้างานของผู้ผลิตรายนั้น
การที่ Kawasaki, FANUC และ Yaskawa เข้าร่วมพร้อมกัน ทำให้โครงการมีโอกาสครอบคลุมหุ่นยนต์หลายแพลตฟอร์ม ระบบควบคุมหลายรูปแบบ และสภาพแวดล้อมการผลิตที่หลากหลายมากขึ้น
ตามข้อมูลของ NEDO ผู้ผลิตหุ่นยนต์ญี่ปุ่นทั้งสามรายนี้มีส่วนแบ่งตลาดรวมกันประมาณ 70% ในญี่ปุ่น และประมาณ 25% ในตลาดโลก โครงการจึงตั้งใจใช้ฐานดังกล่าวร่วมกับ SIer และผู้ใช้งานปลายทาง เพื่อสร้างกลไกการเก็บข้อมูลการทำงานจากหน้างานจริง
เป้าหมายไม่ใช่การทำให้หุ่นยนต์ของบริษัทใดบริษัทหนึ่งฉลาดขึ้นเท่านั้น แต่คือการสร้างพื้นฐานการเรียนรู้ที่สามารถข้ามความแตกต่างของตัวหุ่นยนต์แต่ละแบบได้
จุดที่ระบบอัตโนมัติยังเข้าไม่ถึง คือ “งานมือ”
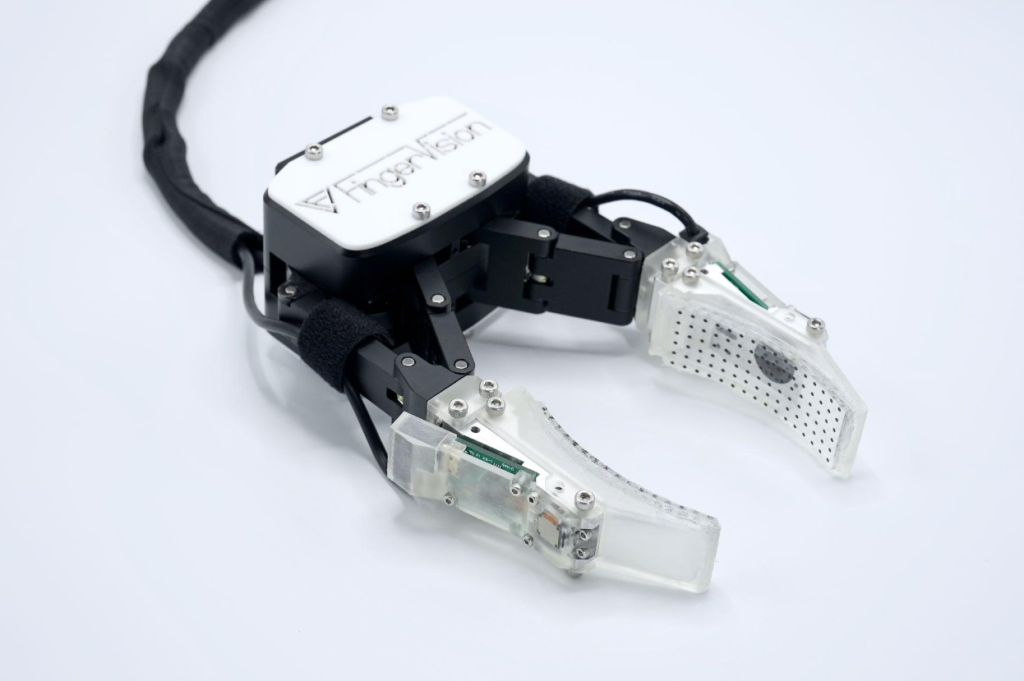
แกนเทคนิคของโครงการนี้อยู่ที่ข้อมูลสัมผัส
หุ่นยนต์อุตสาหกรรมถูกใช้อย่างแพร่หลายในงานเชื่อม งานพ่นสี งานขนย้าย และงานประกอบ แต่ในโรงงานจริง ยังมีงานจำนวนมากที่ต้องพึ่งพามนุษย์
ตัวอย่างเช่น การหยิบและจัดชุดชิ้นส่วน การจับวัตถุที่อ่อนหรือยืดหยุ่น การเสียบคอนเนกเตอร์ และการจัดการชิ้นงานที่ลื่นหรือเปลี่ยนรูปง่าย งานเหล่านี้ไม่สามารถตัดสินใจได้ด้วยภาพจากกล้องเพียงอย่างเดียว
มนุษย์ไม่ได้ใช้แค่สายตาในการทำงาน แต่ยังรับรู้แรงที่ปลายนิ้ว สัมผัสเมื่อวัตถุเริ่มลื่น และความผิดปกติในจังหวะที่ชิ้นงานสัมผัสกัน ข้อมูลที่ไม่ใช่ภาพเหล่านี้คือเหตุผลสำคัญที่งานละเอียดจำนวนมากยังยากต่อการทำให้เป็นอัตโนมัติ
โครงการนี้เสนอแนวคิดโมเดล “VTLA” ซึ่งย่อมาจาก Vision, Tactile, Language และ Action หรือการประมวลผลร่วมกันของข้อมูลภาพ การสัมผัส ภาษา และการเคลื่อนไหว
เมื่อเทียบกับ VLA ซึ่งรวมเพียงภาพ ภาษา และการเคลื่อนไหว VTLA เพิ่มข้อมูลสัมผัสเข้าไปในระบบการเรียนรู้ของหุ่นยนต์
นั่นหมายความว่า หุ่นยนต์ไม่ได้เพียง “มองเห็น” วัตถุ เข้าใจคำสั่ง และเคลื่อนไหวตามคำสั่งเท่านั้น แต่ยังต้องเรียนรู้แรง การลื่น การเปลี่ยนรูป และรูปแบบความล้มเหลวที่เกิดขึ้นระหว่างการสัมผัสจริง
งานเป้าหมายของโครงการ เช่น การหยิบจัดชุดชิ้นส่วน การจัดการวัตถุยืดหยุ่น และการเสียบคอนเนกเตอร์ ล้วนเป็นตัวอย่างของ “จุดยากสุดท้าย” ในโรงงาน งานเหล่านี้ดูเหมือนง่าย แต่พึ่งพาความรู้สึกจากมือและประสบการณ์ของคนทำงานอย่างมาก
จากข้อมูล 18,000 ชั่วโมง สู่ข้อมูลที่เรียนรู้ได้ 5,000 ชั่วโมง
ตามแผนของโครงการ ผู้เกี่ยวข้องจะเก็บข้อมูลภาพ ข้อมูลสัมผัส และข้อมูลการเคลื่อนไหวของหุ่นยนต์ประมาณ 18,000 ชั่วโมง จากโรงงานในอุตสาหกรรมยานยนต์ หุ่นยนต์ อาหาร และสินค้าอุปโภคบริโภค
แต่ข้อมูลดิบเหล่านี้จะไม่ถูกนำไปใช้ฝึกโมเดลโดยตรง โครงการยังต้องผ่านกระบวนการซิงโครไนซ์ข้อมูลภาพและสัมผัส การติดป้ายกำกับ การทำให้ข้อมูลไม่ระบุตัวตนและไม่เปิดเผยความลับทางธุรกิจ รวมถึงการแปลงรูปแบบข้อมูล ก่อนจัดทำเป็นชุดข้อมูลที่ใช้เรียนรู้ได้ประมาณ 5,000 ชั่วโมง
สิ่งสำคัญจึงไม่ใช่จำนวนชั่วโมงเพียงอย่างเดียว แต่คือข้อมูลเหล่านั้นสามารถทำให้ AI เรียนรู้ได้จริงหรือไม่
ภาพจากกล้อง ข้อมูลจากเซนเซอร์สัมผัส บันทึกการเคลื่อนไหวของหุ่นยนต์ และผลลัพธ์ว่างานสำเร็จหรือไม่ จำเป็นต้องถูกจัดเรียงบนแกนเวลาเดียวกันอย่างแม่นยำ
ในเวลาเดียวกัน ภาพและบันทึกการเคลื่อนไหวจากโรงงานมักเชื่อมโยงโดยตรงกับเงื่อนไขกระบวนการผลิต การควบคุมคุณภาพ และความรู้เชิงปฏิบัติของโรงงาน
ดังนั้น การลบข้อมูลที่เป็นความลับออกไป พร้อมกับรักษาคุณค่าที่เพียงพอต่อการเรียนรู้ จึงเป็นหนึ่งในจุดชี้ขาดของโครงการ
ข้อมูลจาก NEDO ระบุว่า สัดส่วนข้อมูล VTLA ที่ผ่านการประมวลผลจนใช้งานได้คาดว่าจะอยู่ที่ประมาณ 30% ต่ำกว่าข้อมูล VLA ที่ค่อนข้างมีความพร้อมมากกว่า ซึ่งอยู่ที่ประมาณ 40% เรื่องนี้สะท้อนว่า ข้อมูลสัมผัสมีความยากทั้งในด้านการเก็บ การจัดระเบียบ และการนำไปใช้งาน
ในยุค AI สร้างข้อความและภาพ ข้อมูลจากอินเทอร์เน็ตเคยเป็นทรัพยากรสำคัญในการฝึกโมเดล แต่ Physical AI แตกต่างออกไป สิ่งที่จำเป็นคือข้อมูลจากโลกจริง ซึ่งเกิดจากการที่หุ่นยนต์สัมผัสวัตถุ ล้มเหลว แก้ไข และทำซ้ำในสถานการณ์จริง
โดยเฉพาะข้อมูลเกี่ยวกับการสัมผัส การลื่น การเปลี่ยนแปลงของแรง ความคลาดเคลื่อนเล็กน้อย และพฤติกรรมเมื่อเกิดความผิดพลาด ข้อมูลเหล่านี้มีอยู่เฉพาะในโรงงานเท่านั้น
ABEJA, FingerVision และมหาวิทยาลัยช่วยเติมเต็มความสามารถที่ขาด
นอกจากผู้ผลิตหุ่นยนต์ทั้งสามราย โครงการนี้ยังมีมหาวิทยาลัยโอซาก้า FingerVision, ABEJA, สถาบันวิทยาศาสตร์และเทคโนโลยีอุตสาหกรรมขั้นสูงแห่งชาติของญี่ปุ่น หรือ AIST และมหาวิทยาลัยนาโกย่าเข้าร่วมด้วย
โครงสร้างนี้สะท้อนว่า Physical AI ไม่ใช่งานที่ผู้ผลิตหุ่นยนต์จะทำได้เพียงลำพัง
ผู้ผลิตหุ่นยนต์มีตัวเครื่อง ระบบควบคุม และฐานลูกค้าหน้างานจริง มหาวิทยาลัยและสถาบันวิจัยมีความสามารถด้านโมเดลและการตรวจสอบเชิงวิชาการ FingerVision มีเทคโนโลยีด้านการรับรู้สัมผัส ส่วน ABEJA มีบทบาทในการออกแบบชุดข้อมูลและระบบนิเวศข้อมูล
บทบาทของ ABEJA ไม่ได้จำกัดอยู่ที่การพัฒนาโมเดล AI สิ่งที่สำคัญกว่าคือ ข้อมูลจากหน้างานการผลิตควรถูกเก็บอย่างไร ทำให้ปลอดภัยอย่างไร ให้สิทธิใช้งานอย่างไร จัดการอย่างไร และเปิดให้ใช้งานในขอบเขตใด
สำหรับภาคการผลิต การกำกับดูแลข้อมูลมักยากกว่าตัวโมเดลเสียอีก
ข้อมูลของ NEDO ยังระบุถึงแนวทางการแยกขอบเขตการเปิดเผยและสิทธิการเข้าถึงตามผู้ใช้งาน วัตถุประสงค์ และระดับความลับของข้อมูล รวมถึงการแบ่งชุดข้อมูลตามกรณีใช้งาน และศึกษารูปแบบการให้บริการแบบมีค่าใช้จ่าย
นั่นหมายความว่า โครงการนี้ไม่ได้มุ่งสร้างเพียงชุดข้อมูลสำหรับการวิจัย แต่ต้องการสร้างระบบนิเวศข้อมูลที่ดำรงอยู่ได้ต่อเนื่อง
การเข้าร่วมของ FingerVision ก็มีความหมายมากเช่นกัน ยิ่งข้อมูลสัมผัสสำคัญมากขึ้น คุณค่าของมือจับหุ่นยนต์ อุปกรณ์ปลายแขน เซนเซอร์สัมผัส เซนเซอร์แรง ระบบประมวลผลภาพ และซอฟต์แวร์ควบคุมก็ยิ่งสูงขึ้น
การแข่งขันของหุ่นยนต์ในอนาคตจะไม่ได้วัดกันเพียงน้ำหนักที่แขนกลยกได้ ความเร็ว หรือความแม่นยำซ้ำตำแหน่ง แต่จะวัดด้วยว่าหุ่นยนต์รับรู้อะไร บันทึกอะไร และสามารถใช้ข้อมูลเหล่านั้นในการเรียนรู้ได้หรือไม่
บทบาทของ SIer ก็จะเปลี่ยนไป
ผลกระทบของโครงการนี้ไม่ได้จำกัดอยู่ที่ผู้ผลิตหุ่นยนต์เท่านั้น
ในโรงงานจริง หุ่นยนต์ไม่ได้เข้าไปอยู่ในสายการผลิตแบบโดด ๆ SIer ต้องออกแบบกระบวนการ เลือกและผสมผสานหุ่นยนต์ มือจับ อุปกรณ์ปลายแขน จิ๊ก กล้อง อุปกรณ์ความปลอดภัย และเครื่องจักรรอบข้าง ก่อนทำการติดตั้ง ทดสอบ และปรับจูน
หาก Physical AI เริ่มใช้งานได้จริง บทบาทของ SIer ก็จะเปลี่ยนไป
ที่ผ่านมา ความสามารถหลักของ SIer คือการออกแบบเชิงวิศวกรรมและการปรับแต่งเฉพาะแต่ละหน้างาน
ในอนาคต บทบาทนี้อาจขยายไปสู่การเก็บข้อมูล การปรับจูนโมเดล การจัดการข้อมูลเรียนรู้ในหน้างาน และการนำประสบการณ์จากโรงงานหนึ่งไปประยุกต์ใช้กับกระบวนการที่คล้ายกันในโรงงานอื่น
กล่าวอีกอย่างหนึ่ง SIer อาจไม่ใช่เพียงบริษัทที่ “ติดตั้งระบบ” แต่จะกลายเป็นตัวเชื่อมระหว่างข้อมูลหน้างานการผลิตกับโมเดล AI
สิ่งนี้จะส่งผลต่อหลายตลาดรอบข้าง ทั้งมือจับหุ่นยนต์ อุปกรณ์ปลายแขน เซนเซอร์สัมผัส เซนเซอร์แรง อุปกรณ์ประมวลผลภาพ ซอฟต์แวร์ควบคุม ระบบเก็บข้อมูล และบริการนำ AI เข้าสู่โรงงาน
หากโครงสร้างพื้นฐานด้านข้อมูลเกิดขึ้นจริง ผู้ได้รับประโยชน์จะไม่ใช่เพียง Kawasaki, FANUC และ Yaskawa แต่รวมถึงระบบนิเวศของระบบอัตโนมัติในภาคการผลิตทั้งหมด
สำหรับไทย ประเด็นนี้ไม่ใช่เรื่องไกลตัว เพราะโรงงานยานยนต์ อิเล็กทรอนิกส์ อาหาร และสินค้าอุปโภคบริโภค ต่างเผชิญแรงกดดันจากการผลิตหลายรุ่น การขาดแคลนแรงงาน และต้นทุนการปรับไลน์ที่สูงขึ้นเช่นกัน
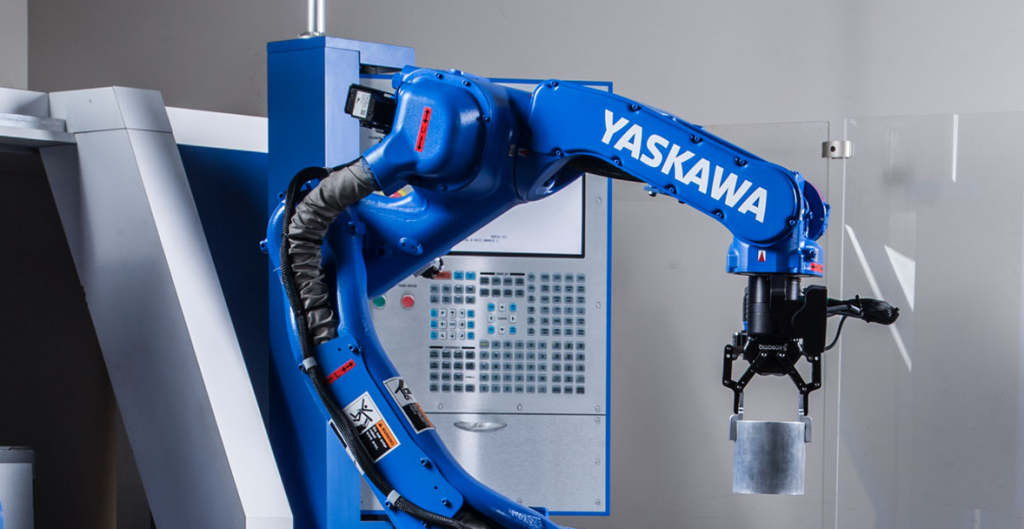
จุดแข็งของญี่ปุ่นอยู่ที่ “ประสบการณ์หน้างาน”
ท่ามกลางการแข่งขันด้าน AI และหุ่นยนต์ที่เร่งตัวทั่วโลก ญี่ปุ่นอาจไม่ได้มีข้อได้เปรียบสูงสุดในสนามของโมเดลภาษาขนาดใหญ่หรือการแข่งขันด้านพลังประมวลผล
แต่ในด้านข้อมูลจากหน้างานการผลิต ญี่ปุ่นยังมีสินทรัพย์ที่มีเอกลักษณ์
ภาคการผลิตญี่ปุ่นสะสมกระบวนการผลิตที่มีความน่าเชื่อถือสูง การควบคุมคุณภาพที่เข้มงวด เทคนิคการทำงานของแรงงานชำนาญการ และระบบหุ่นยนต์อุตสาหกรรมที่เดินเครื่องจริงมาเป็นเวลานาน
ประสบการณ์เหล่านี้ไม่ใช่ข้อมูลสาธารณะบนอินเทอร์เน็ต ไม่สามารถลอกเลียนได้ง่าย และไม่สามารถสร้างขึ้นอย่างรวดเร็วในห้องทดลอง
สิ่งที่ Physical AI ต้องการ คือข้อมูลประสบการณ์จริงจากหน้างานแบบนี้
ในอนาคต มูลค่าของหุ่นยนต์จะไม่ได้ขึ้นอยู่กับสมรรถนะของแขนกลเท่านั้น แต่จะขึ้นอยู่กับว่าหุ่นยนต์เคยเรียนรู้งานมากน้อยเพียงใด เคยจัดการกับสภาวะการสัมผัสกี่รูปแบบ เคยพบรูปแบบความล้มเหลวแบบใด และสามารถย้ายประสบการณ์เหล่านั้นไปใช้ในหน้างานใหม่ได้หรือไม่
อย่างไรก็ตาม ความท้าทายก็ชัดเจนเช่นกัน
ข้อมูลจากโรงงานเป็นส่วนหนึ่งของความสามารถในการแข่งขันของบริษัท ลำดับกระบวนการ จิ๊ก รูปทรงชิ้นส่วน เงื่อนไขการทำงาน takt time และสัญญาณก่อนเกิดของเสีย ล้วนเป็นข้อมูลที่หลายบริษัทไม่ต้องการเปิดเผย
ดังนั้น สิ่งที่โครงการนี้ต้องแก้ ไม่ใช่เพียงคำถามว่าจะเก็บข้อมูล 5,000 ชั่วโมงได้หรือไม่ แต่คือจะแบ่งเส้นระหว่างข้อมูลที่แชร์ได้กับข้อมูลที่ต้องเก็บไว้ภายในองค์กรอย่างไร จะปกป้องความลับของบริษัทอย่างไร และยังคงทำให้ข้อมูลมีคุณค่าต่อการเรียนรู้ได้อย่างไร
หากออกแบบเส้นแบ่งนี้ไม่ดี ข้อมูลจากหน้างานก็จะไม่ไหลเข้าสู่ระบบอย่างต่อเนื่อง
ความร่วมมือครั้งนี้จึงไม่ใช่เรื่องที่จะจบลงเมื่อโครงการสนับสนุนจาก NEDO ระยะหนึ่งปีสิ้นสุดลง ประเด็นสำคัญที่แท้จริงคือ ข้อมูลจะสะสมต่อเนื่องได้หรือไม่ โมเดลจะพัฒนาได้เรื่อย ๆ หรือไม่ และผลลัพธ์จะย้อนกลับไปสร้างคุณค่าให้หน้างานการผลิตจริงได้หรือไม่
สนามหลักของหุ่นยนต์อุตสาหกรรมกำลังขยายจากสมรรถนะ ราคา และเครือข่ายบริการของแขนกล ไปสู่การสะสมและนำข้อมูลประสบการณ์หน้างานกลับมาใช้ซ้ำ
ความร่วมมือของ Kawasaki, FANUC และ Yaskawa ในครั้งนี้ จึงเป็นบททดสอบสำคัญของอุตสาหกรรมหุ่นยนต์ญี่ปุ่นว่า จะสามารถเปลี่ยนความแข็งแกร่งที่เคยมีในฮาร์ดแวร์และหน้างานการผลิต ให้กลายเป็นความได้เปรียบด้านโครงสร้างพื้นฐานข้อมูลในยุค AI ได้หรือไม่
การแข่งขันของหุ่นยนต์ในอนาคต จะไม่ได้วัดกันเพียงว่าใครมี “ร่างกาย” ที่แข็งแรงกว่า แต่จะวัดว่าใครมี “ประสบการณ์” จากหน้างานมากพอให้เรียนรู้และปรับตัวได้ดีกว่า