ฮาร์ดแวร์แซงมือมนุษย์แล้ว แต่ AI ยังตามไม่ทัน: Honda และ RIKEN ทุ่ม 1 หมื่นล้านเยนกับ “มือกลที่คล่องแคล่ว”
Honda R&D ของญี่ปุ่น และสถาบันวิจัย RIKEN ของญี่ปุ่น ทุ่มงบ 1 หมื่นล้านเยน (ราว 65 ล้านดอลลาร์สหรัฐ) ให้กับโจทย์เดียว นั่นคือ “สมอง” ที่ใช้ควบคุมมือกลหลายนิ้ว
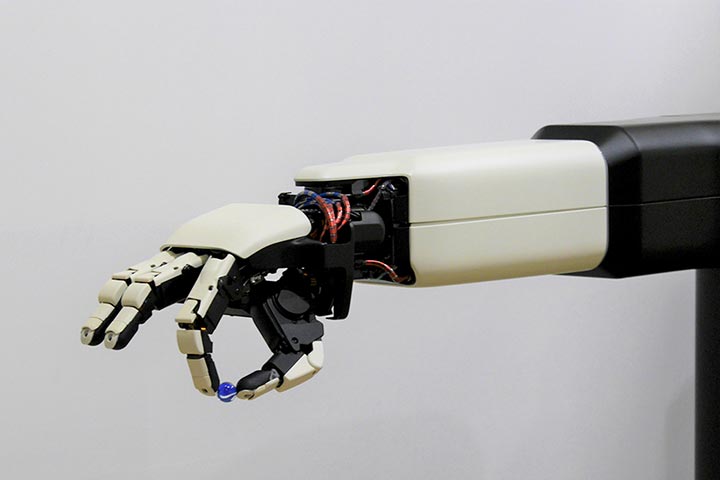
Honda R&D ของญี่ปุ่น และสถาบันวิจัย RIKEN ของญี่ปุ่น ทุ่มงบ 1 หมื่นล้านเยน (ราว 65 ล้านดอลลาร์สหรัฐ) ให้กับโจทย์เดียว นั่นคือ “สมอง” ที่ใช้ควบคุมมือกลหลายนิ้ว
ตัวฮาร์ดแวร์ทำได้เหนือมือมนุษย์แล้ว — แรงกว่า แต่ยังหมุนสกรูเส้นผ่านศูนย์กลาง 1.6 มิลลิเมตรได้ สิ่งที่ยังขาดคือ AI ที่บังคับมือนี้ได้เองโดยไม่ต้องมีคนคอยควบคุม
โครงการระดับชาติ 5 ปีนี้เล็งไปที่พื้นที่ที่หุ่นยนต์ไม่เคยก้าวเข้าไปได้ นั่นคือ “การหยิบจับที่คล่องแคล่ว (dexterous manipulation)” เช่น สอดชิ้นส่วนที่อ่อนนุ่มเข้าไปในช่องแคบ หรือเลือกชิ้นส่วนที่ถูกต้องจากกองที่คละกันแล้วจัดให้หันถูกทิศ ปลายทางของมันเป็นรูปธรรม: งานที่ยังใช้คน 2,000 คนในโรงงานรถยนต์แห่งเดียว และการประกอบชุดสายไฟ (wiring harness) ที่ระบบอัตโนมัติไปไม่ถึง
ประเด็นสำคัญ
- RIKEN และ Honda R&D (เมืองวาโก จังหวัดไซตามะ) เริ่มโครงการฟิสิคัลเอไอ (physical AI — AI ที่เข้าใจและควบคุมการทำงานในโลกจริง) สำหรับมือกลหลายนิ้ว ได้รับเลือกภายใต้โครงการขององค์การพัฒนาพลังงานใหม่และเทคโนโลยีอุตสาหกรรมแห่งญี่ปุ่น (NEDO) จัดสรรงบ 1 หมื่นล้านเยนตลอด 5 ปี
- Honda พัฒนามือ 4 นิ้ว ที่มีข้อต่อขับเคลื่อน 16 ข้อไว้แล้ว แรงที่ปลายนิ้วสูงถึง 5 กิโลกรัมแรง (ชั่วขณะ 12 กิโลกรัมแรง หรือราว 2 เท่าของมือมนุษย์) หมุนสกรู 1.6 มิลลิเมตรได้ และกลไกขับเคลื่อนทนได้เกิน 8 ล้านครั้ง คอขวดจึงย้ายจากฮาร์ดแวร์ไปที่ “สมอง” ที่ใช้บังคับมัน
- เป้าหมายการใช้งานคือขั้นตอน “set-pack” (จัดเตรียมและจัดวางชิ้นส่วนให้เข้าชุด) และการประกอบชุดสายไฟ ทั้งสองอย่างต้องจับวัตถุอ่อนตัวและสัมผัสหลายจุดพร้อมกัน ซึ่งเป็นงานที่หุ่นยนต์ทำได้แย่ที่สุด
- ด่านที่ยากที่สุดคือข้อมูลสำหรับฝึก AI การสัมผัสหลายจุดและการกะแรงอย่างละเอียดจำลองในซิมูเลชันได้ยาก RIKEN จึงมุ่งสร้างความต่างตั้งแต่ขั้นเก็บข้อมูลจริง ด้วยเซนเซอร์สัมผัสที่บางและทนทาน
- โมเดลมัลติโมดัลที่หลอมรวมการสัมผัส การรับรู้แรง และการมองเห็นเข้ากับการเคลื่อนไหว กำลังเป็นสมรภูมิแข่งขันดุเดือดที่มีทั้งสหรัฐฯ และจีน ยังไม่มีโมเดลที่ชี้ขาด ทั้งสองฝ่ายจึงพึ่งจุดแข็งคือฮาร์ดแวร์ที่ดีเยี่ยมและหน้างานจริงสำหรับทดสอบ
ฮาร์ดแวร์แซงมือมนุษย์แล้ว สิ่งที่ยังขาดคือ “สมองที่บังคับมือ”
สิ่งที่ RIKEN และ Honda R&D เริ่มทำคือการพัฒนาฟิสิคัลเอไอที่จะทำให้มือกลหลายนิ้วมีการหยิบจับที่คล่องแคล่ว (งานมือที่ละเอียดและคล่อง) โครงการนี้ได้รับเลือกภายใต้โครงการของ NEDO เพื่อสร้างโมเดลพื้นฐานสำหรับฟิสิคัลเอไอ ด้วยงบ 1 หมื่นล้านเยนตลอด 5 ปี โดย RIKEN รับผิดชอบเซนเซอร์สัมผัส การพัฒนา AI และการผสานรวม AI กับหุ่นยนต์ ส่วน Honda รับผิดชอบการพัฒนามือและการนำไปใช้จริง
จุดตั้งต้นคือการประเมินว่าฮาร์ดแวร์เสร็จสมบูรณ์แล้ว “ตัวฮาร์ดแวร์เองอยู่ในระดับอุดมคติแล้ว สิ่งที่ต้องการตอนนี้คือสมองที่บังคับมือนี้ได้” ทากาฮิเดะ โยชิอิเกะ (Takahide Yoshiike) executive chief engineer ของ Honda R&D กล่าว มือของบริษัทมี 4 นิ้ว ข้อต่อขับเคลื่อน 16 ข้อ แรงปลายนิ้ว 5 กิโลกรัมแรง ชั่วขณะขึ้นถึง 12 กิโลกรัมแรง — ราว 2 เท่าของมือมนุษย์ — แต่ยังละเอียดพอจะหมุนสกรู 1.6 มิลลิเมตร ด้วยการเก็บแอคชูเอเตอร์ (ชุดขับเคลื่อน) ไว้ในท่อนแขน มือนี้จึงรวมความคล่อง ความแข็งแรง และความทนทานเกิน 8 ล้านครั้งไว้ด้วยกัน และเปิดตัวต่อสาธารณะเมื่อเดือนมิถุนายน 2026 มือนี้ต้องประมวลสัญญาณเซนเซอร์จำนวนมากเพื่อควบคุมข้อต่อราว 20 ข้อแบบเรียลไทม์ ในธรรมชาติ เชื่อกันว่าการขยับนิ้วอย่างคล่องแคล่วผลักดันวิวัฒนาการของสมองไพรเมต แต่ที่นี่ลำดับกลับกัน — มือเสร็จก่อน ส่วนสมองที่จะขยับมันยังตามไม่ทัน
มือนี้ถูกติดตั้งบนหุ่นยนต์สองแขนที่ควบคุมระยะไกล และใช้สาธิตการประกอบแบตเตอรี่และการประกอบชุดเกียร์มาแล้ว เมื่อมีคนบังคับ “ทำได้” เป็นเรื่องที่พิสูจน์แล้ว กำแพงที่เหลือคือสติปัญญาที่จะทำสิ่งนั้นด้วยตัวเอง
“ความคล่องแคล่ว” หมายถึงอะไรจริง ๆ: วัตถุอ่อนตัวและการสัมผัสหลายจุด
แล้วเป้าหมายคือมือแบบไหน? คำตอบอยู่ที่เนื้อในของ “การหยิบจับที่คล่องแคล่ว” หุ่นยนต์เก่งในการเคลื่อนวัตถุใหญ่และแข็งไปยังตำแหน่งที่กำหนด แต่แย่มากในการจัดการวัตถุอ่อนที่รูปทรงไม่แน่นอน วัตถุแข็งรูปทรงคงที่ คำนวณการเคลื่อนไหวได้ง่าย ส่วนวัตถุอ่อนตัว — สายเคเบิล สายไฟ ขั้วต่อ — เปลี่ยนรูปทุกครั้งที่ออกแรง จำนวนสถานะที่เป็นไปได้พุ่งสูง และคาดเดาการเคลื่อนไหวถัดไปได้ยาก
ที่ยากกว่านั้นคือ การสัมผัสมักไม่ได้เกิดที่จุดเดียว ในการประกอบ นิ้วสัมผัสชิ้นส่วน และชิ้นส่วนสัมผัสเป้าหมายการประกอบ หลายจุดพร้อมกัน การอ่านการสัมผัสหลายจุดนี้ พร้อมกับเปลี่ยนวิธีจับตามแต่ละชิ้นส่วนและปรับทิศในที่แคบ — สิ่งที่มนุษย์ทำได้โดยไม่รู้ตัว — ทำไม่ได้ด้วยการควบคุมตำแหน่งที่แม่นยำเพียงอย่างเดียว มันต้องอาศัย “ความคล่องแบบยืดหยุ่น” ที่ปรับแรงจากสัมผัสได้แม้จะคลาดเคลื่อนไปบ้าง ขั้นตอน set-pack และการประกอบชุดสายไฟที่โครงการเลือก คือจุดที่วัตถุอ่อนตัว การสัมผัสหลายจุด และการกะแรงละเอียดมาบรรจบกัน — งานที่หินที่สุด
พูดสั้น ๆ เป้าหมายไม่ใช่กลไกเฉพาะสำหรับงานเดียว แต่เป็น “มืออเนกประสงค์” ที่จัดการชิ้นส่วนหลากหลายได้อย่างยืดหยุ่นเหมือนมือมนุษย์ ตรงนี้เองที่ต่างจากหุ่นยนต์อุตสาหกรรมแบบเดิมที่ทำท่าซ้ำ ๆ อย่างสิ้นเชิง
ชุดสายไฟ: “ด่านสุดท้าย” ของระบบอัตโนมัติ
การเลือกชุดสายไฟเป็นเป้าหมายมีนัยสำคัญ การประกอบชุดสายไฟคือตัวอย่างคลาสสิกของกระบวนการที่ระบบอัตโนมัติทิ้งไว้ข้างหลัง
ว่ากันว่าสายไฟที่เดินอยู่ในรถยนต์คันเดียวมีความยาวรวมได้หลายกิโลเมตร และมีจุดเชื่อมต่อจำนวนมหาศาล อีกทั้งเส้นทางเดินสายต่างกันไปตามรุ่นและสเปก และสายที่มัดรวมกันเปลี่ยนรูปทันทีที่ถูกจับ มันไม่รออยู่กับที่เหมือนชิ้นส่วนแข็ง จึงต้องอ่านสถานะด้วยการมองและการสัมผัส แล้วใช้ปลายนิ้วสางมัดสายและนำเข้าขั้วต่อ ด้วยความละเอียดและความหลากรุ่นนี้ การประกอบชุดสายไฟจึงยังพึ่งแรงงานคนอย่างมาก และในฐานะกระบวนการที่ใช้แรงงานเข้มข้น ถูกย้ายไปยังประเทศที่ค่าแรงต่ำกว่าอย่างกว้างขวาง ในทางกลับกัน หากทำให้เป็นเครื่องจักรได้ ตรรกะเรื่องที่ตั้งของการผลิตก็อาจเปลี่ยนไป — เป็นประเด็นที่ควรจับตาในบรรดาศูนย์กลางการผลิตของเอเชียที่วันนี้รองรับงานใช้แรงงานเข้มข้นเช่นนี้
ผลกระทบไม่ได้จำกัดที่กระบวนการเดียว โยชิอิเกะชี้ว่า “อุตสาหกรรมยานยนต์เป็นผู้นำระบบอัตโนมัติ ทั้งการพ่นสีและการเชื่อม แต่โรงงานแห่งเดียวก็ยังจ้างคน 2,000 คน งานประกอบ งานคัดแยก และงานอื่นที่มีแต่มือมนุษย์เท่านั้นที่ทำได้ ยังเหลืออยู่มาก” งานที่เคลื่อนไหวใหญ่และเรียบง่ายถูกหุ่นยนต์เข้าแทนที่ ส่วนที่เหลือคืองานมือที่ละเอียด หากมือที่คล่องแคล่วเกิดขึ้นจริง ปรัชญาการทำระบบอัตโนมัติในโรงงานจะเปลี่ยนไป — จาก “ระบบอัตโนมัติด้วยเครื่องจักรเฉพาะทาง” ที่ออกแบบอุปกรณ์เฉพาะขึ้นใหม่ทั้งหมดให้แต่ละสายการผลิต ไปสู่ “ระบบอัตโนมัติด้วยมืออเนกประสงค์” ที่เข้าแทนที่งานของคนได้เลย สำหรับญี่ปุ่นที่ปัญหาขาดแคลนแรงงานกลายเป็นเชิงโครงสร้าง นี่มากกว่าการลดจำนวนคน แต่ไปแตะคำถามว่าจะผลิตที่ไหน
ทำไมการชี้ขาดอยู่ที่ “ข้อมูลการสัมผัส” ไม่ใช่ฮาร์ดแวร์
ความสำเร็จของสติปัญญาขึ้นอยู่กับวิธีฝึก AI
AI ของหุ่นยนต์ยุคหลังหันไปใช้ “โมเดลมัลติโมดัล (โมเดลพื้นฐานมัลติโมดัล)” ที่หลอมรวมการมองเห็น ภาษา และการเคลื่อนไหวเข้าด้วยกันมากขึ้น สั่งว่า “หยิบชิ้นส่วนสีแดงใส่กล่อง” มันก็มองเห็น เข้าใจ และเคลื่อนไหว — เป็นความพยายามนำการก้าวกระโดดที่ generative AI แสดงในภาษาและภาพ มาสู่เครื่องจักรที่มีร่างกาย ซึ่งเรียกว่าฟิสิคัลเอไอ แต่ในงานมือที่ประณีต การมองเห็นอย่างเดียวไม่พอ เช่นเดียวกับที่คนหมุนสกรูในกล่องเครื่องมือที่มืดได้ การกะแรงละเอียดและสถานะการสัมผัสเป็นข้อมูลที่ “คลำ” แล้วรู้ชัดกว่า “มอง” การสัมผัสจึงกลายเป็นตัวชี้ขาดตรงนี้
ปัญหาคือจะเก็บข้อมูลการสัมผัสนั้นอย่างไร การสัมผัสหลายจุดระหว่างมือ ชิ้นส่วน และเป้าหมายการประกอบ คำนวณให้แม่นยำได้ยาก และการกะแรงละเอียดใช้ฝึกไม่ได้หากความแม่นของซิมูเลชันต่ำ วิธีปกติที่สร้างข้อมูลจำนวนมากในโลกเสมือนใช้ไม่ค่อยได้ในพื้นที่นี้ ด้วยเหตุนี้จึงต้องเก็บข้อมูลจากโลกจริง และกุญแจอยู่ที่ความบางและความทนของเซนเซอร์ ทัตสึยะ ฮาราดะ (Tatsuya Harada) group director ของ Center for Advanced Intelligence Project (AIP) แห่ง RIKEN อธิบายว่า “ถุงมือเก็บข้อมูลในปัจจุบันหนาเหมือนถุงมือสกี ทำงานละเอียดไม่ได้ เราจึงสร้างความต่างตั้งแต่ขั้นเก็บข้อมูล ด้วยเซนเซอร์ที่บางและแข็งแรง” การบันทึกสัมผัสของงานมือที่ละเอียดโดยไม่ให้ถุงมือหนาบั่นทอน — เป้าหมายคือกุมคุณภาพข้อมูลตั้งแต่ประตูทางเข้าของการเรียนรู้
ในการฝึกจากข้อมูลนั้น ทีมผสานเทคนิคที่ AIP สั่งสมมา ได้แก่ few-shot learning ที่เรียนจากตัวอย่างน้อย domain adaptation ที่ข้ามความต่างของสภาพแวดล้อม และ continual learning งบส่วนใหญ่ทุ่มไปที่ทรัพยากรประมวลผลของโมเดล AI มัลติโมดัลที่มัดรวมการสัมผัส การรับรู้แรง และการมองเห็น กลยุทธ์ที่เห็นได้ชัดคือ แข่งกันไม่ใช่ที่ความสมบูรณ์ของฮาร์ดแวร์ แต่ที่การออกแบบข้อมูลและการเรียนรู้
เผชิญการรุกของโมเดลอเนกประสงค์จากสหรัฐฯ–จีน ญี่ปุ่นเดิมพันที่ “มือกับสัมผัส”
การแข่งขันด้านโมเดลมัลติโมดัลร้อนแรงทั่วโลก ในสหรัฐฯ Tesla ของสหรัฐฯ เริ่มนำหุ่นยนต์ฮิวแมนนอยด์ “Optimus” เข้าโรงงานของตัวเอง และ Figure AI ของสหรัฐฯ ถูกมองว่านำหน้าด้านความคล่องของมือด้วยโมเดล vision-language-action ที่พัฒนาเอง สตาร์ทอัพที่เจาะจงโมเดลพื้นฐานก็ผุดขึ้นต่อเนื่อง ในจีน การลงทุนใน embodied AI (เอไอที่มีร่างกาย) พองตัว พร้อมผู้เล่นหน้าใหม่ในด้านเซนเซอร์และมือกล การชิงความเป็นเจ้าของโมเดลที่ขับเคลื่อนหุ่นยนต์กลายเป็นการแข่งขันข้ามพรมแดนไปแล้ว
จุดยืนของญี่ปุ่นละเอียดอ่อน ทั้งขนาดของโมเดลอเนกประสงค์ ปริมาณข้อมูล และจำนวนหน่วยที่ผลิต ญี่ปุ่นตามหลังสหรัฐฯ และจีน แต่ยังไม่มีโมเดลที่ชี้ขาด และเพราะยังเป็นช่วงต้นเกมนี่เอง ความได้เปรียบจึงอยู่กับฝ่ายที่มีครบทั้งสาม: ฮาร์ดแวร์ที่ดีเยี่ยม หน้างานผลิตจริงสำหรับทดสอบ และงานวิจัยพื้นฐาน ฮาราดะกล่าวว่า “เรามีมือที่ดีที่สุดในโลก และมีนักวิจัยที่แข่งในเวทีโลกได้ พร้อมกันแล้ว” การเก็บข้อมูลการสัมผัสคุณภาพสูงด้วยฮาร์ดแวร์ที่ดี แล้วเชื่อมเข้าสู่การเรียนรู้ด้วย AI ล้ำสมัย — ระบบครบวงจรนี้ถูกวางเป็นแกนของการสร้างความต่าง สำหรับญี่ปุ่นที่นำโลกด้านฮาร์ดแวร์มายาวนาน การที่สมรภูมิย้ายไปสู่ “สติปัญญาที่บังคับฮาร์ดแวร์” เป็นทั้งความกังวลว่าจุดแข็งจะจางลง และในองค์ประกอบครั้งนี้ เป็นการเดิมพันบนด้านที่จะแปรการสั่งสมให้เป็นโอกาส
จุดที่ต้องจับตา: 5 ปีจะสร้าง “มือที่ใช้งานได้จริง” ได้หรือไม่
สิ่งที่ต้องดูคือ ภายใน 1 หมื่นล้านเยนและ 5 ปี สติปัญญานี้จะไปถึงเป้าหมายการใช้งานได้ไกลแค่ไหน ตัวชี้ขาดมีสองอย่าง: ข้อมูลการสัมผัสจะเก็บได้มากพอทั้งคุณภาพและปริมาณเพียงใด และโมเดลที่ฝึกแล้วจะ generalize ต่อความต่างของชิ้นส่วนและกระบวนการได้ดีเพียงใด หากการ generalize ล้มเหลว งานก็จะถอยกลับไปสู่การปรับจูนทีละงาน และสมมติฐาน “มืออเนกประสงค์” ก็พังลง
อีกด่านคือต้นทุน การจะแทนที่งานมือได้ ต้นทุนรวมของการติดตั้งและใช้งานมือบวก AI ต้องคุ้มกับแรงงานที่ถูกแทนที่ เป้าหมายเชิงเทคนิคอย่างความคล่องและความทนทาน เป็นคนละเรื่องกับความคุ้มค่าทางเศรษฐกิจในการเข้าสู่สายการผลิตจริง มือแซงมนุษย์ไปแล้ว คำถามที่เหลือคือ ภายใน 5 ปีจะบ่มเพาะสติปัญญาที่บังคับมันให้กลายเป็น “มือที่ใช้งานได้จริง” ได้หรือไม่ — และจุดนี้เองที่จะกำหนดตำแหน่งของฟิสิคัลเอไอญี่ปุ่นในการแข่งขันระดับโลก