Yaskawa ของญี่ปุ่นมีแนวคิดเปิดตัวหุ่นยนต์ฮิวแมนนอยด์ภายในปี 2030 ขณะที่การสอนทีละงานยังเป็นภาระ
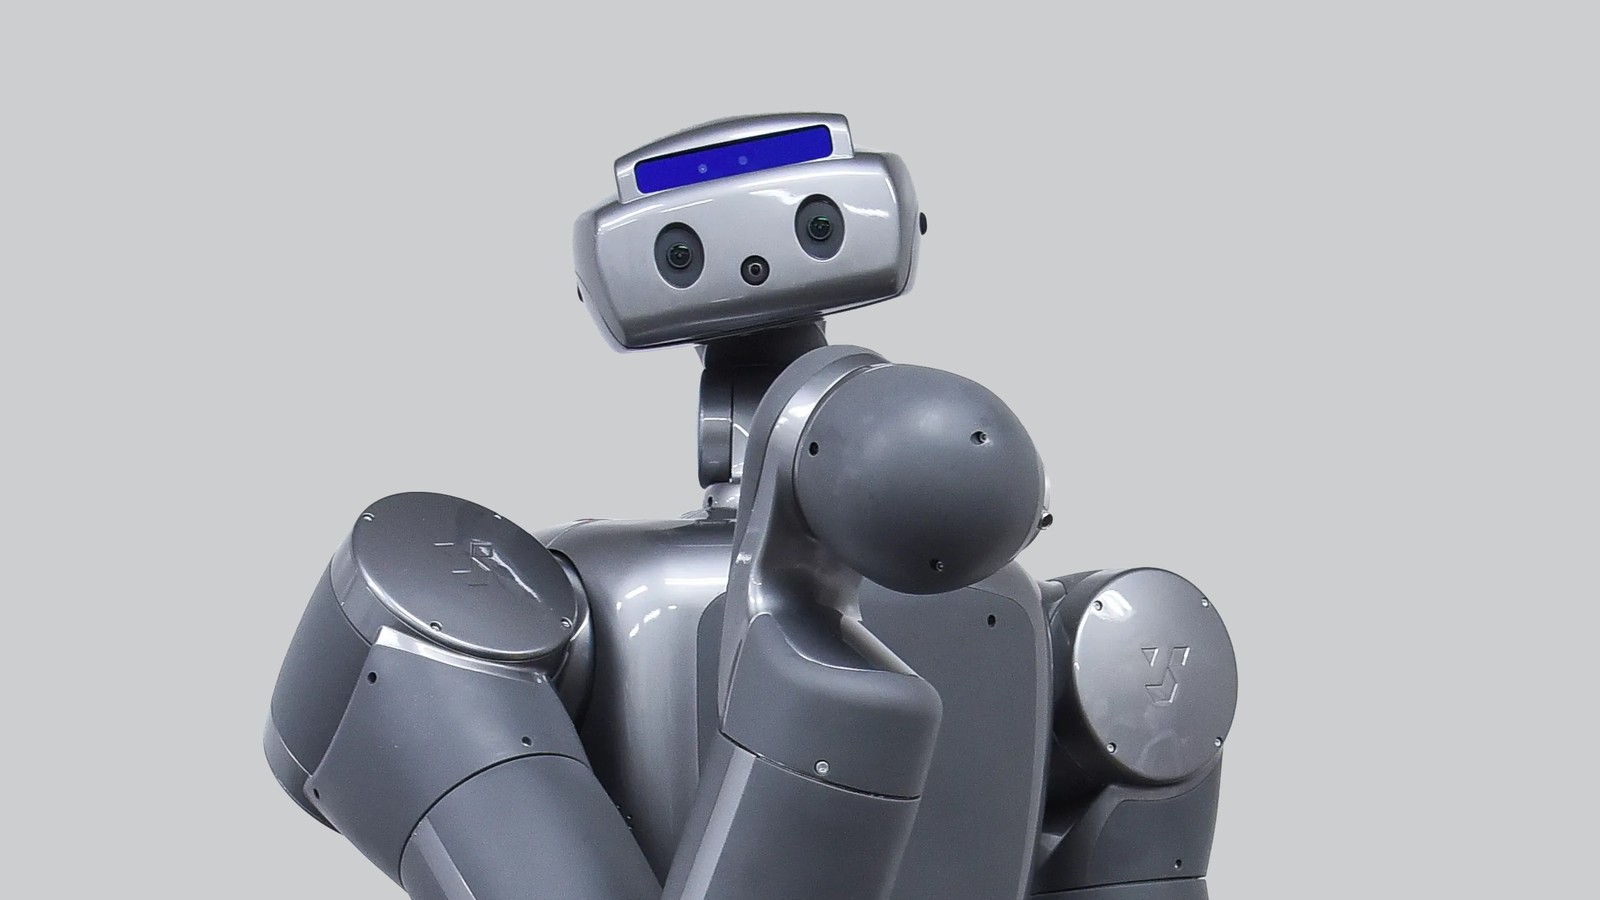
นางยูมิเอะ คูโบตะ (Yumie Kubota) กรรมการบริษัทและเจ้าหน้าที่บริหารของ Yaskawa Electric ของญี่ปุ่น และหัวหน้าฝ่าย AI Robotics ระบุในการให้สัมภาษณ์ภายในวันที่ 20 พฤศจิกายน 2026 ว่ามีแนวคิดที่จะนำหุ่นยนต์ฮิวแมนนอยด์ที่ติดตั้ง AI ออกสู่ตลาดภายในปี 2030 พร้อมชี้ว่าการสอนหุ่นยนต์ทีละงานยังเป็นภาระสำคัญ
ส่วนบริษัทจะนำเทคโนโลยีที่อาจช่วยลดภาระดังกล่าวมาใช้กับหุ่นยนต์ฮิวแมนนอยด์อย่างไร ยังไม่ได้มีการเปิดเผย
ประเด็นสำคัญ
- สิ่งที่กล่าว: ผู้บริหารที่รับผิดชอบระบุแนวคิดเปิดตัวภายในปี 2030 และอาจเร็วขึ้นตามความต้องการของลูกค้า
- ฐานเทคโนโลยี: ใช้เทคโนโลยีของ Tokyo Robotics บริษัทลูกที่ถือหุ้นทั้งหมด และมองงานในพื้นที่แคบ เช่น การเกษตร
- ความท้าทาย: เทคโนโลยีให้หุ่นยนต์เรียนรู้และทำงานเองยังอยู่ระหว่างพัฒนา และการสอนทีละงานมีภาระสูง
- สิ่งที่ต้องจับตา: แผนนำเทคโนโลยีของพันธมิตรมาใช้กับฮิวแมนนอยด์ และตัวเลขที่แสดงว่าลดภาระการสอนได้เท่าใด
จากรายงานว่าอาจเปิดตัวได้เร็วสุดในปี 2030 สู่คำกล่าวของผู้บริหาร
แผนของ Yaskawa ที่อาจเปิดตัวหุ่นยนต์ฮิวแมนนอยด์ได้เร็วสุดในปี 2030 เคยมีรายงานแล้วในเดือนตุลาคม 2026 ในครั้งนั้นระบุว่าช่วงล่างของหุ่นยนต์จะเป็นแบบฐานล้อ ไม่ใช่สองขา แต่ไม่ใช่ประกาศของบริษัท
ครั้งนี้ นางคูโบตะ หัวหน้าฝ่าย AI Robotics กล่าวว่า Yaskawa ตั้งใจจะเปิดตัวหุ่นยนต์ภายในปี 2030 โดยอาจเร่งให้เร็วขึ้นตามความต้องการของลูกค้า และ Yaskawa ตั้งเป้าไล่ตามผู้ผลิตจากสหรัฐอเมริกาและจีนที่นำหน้าอยู่ เพื่อชิงส่วนแบ่งตลาด นี่เป็นคำกล่าวในการให้สัมภาษณ์ ไม่ใช่ประกาศอย่างเป็นทางการของบริษัท
สิ่งที่เปิดเผยใหม่คือฐานการพัฒนาและความท้าทาย ด้านฐาน นางคูโบตะระบุถึงเทคโนโลยีของ Tokyo Robotics บริษัทพัฒนาหุ่นยนต์ฮิวแมนนอยด์ที่ Yaskawa ซื้อกิจการในปี 2025 ส่วนความท้าทายคือภาระการสอนหุ่นยนต์ทีละงาน Yaskawa จะหาทางแก้ผ่านความร่วมมือกับ Fujitsu และ NVIDIA ของสหรัฐอเมริกา
เป้าหมายคืองานที่หุ่นยนต์ปัจจุบันยังทำไม่ได้ ส่วนสเปกตัวหุ่นยังไม่เปิดเผย
Tokyo Robotics ก่อตั้งในปี 2015 และพัฒนาหุ่นยนต์ฮิวแมนนอยด์ ข้อมูลบริษัทระบุว่าผู้ถือหุ้นคือ Yaskawa Electric (100%)
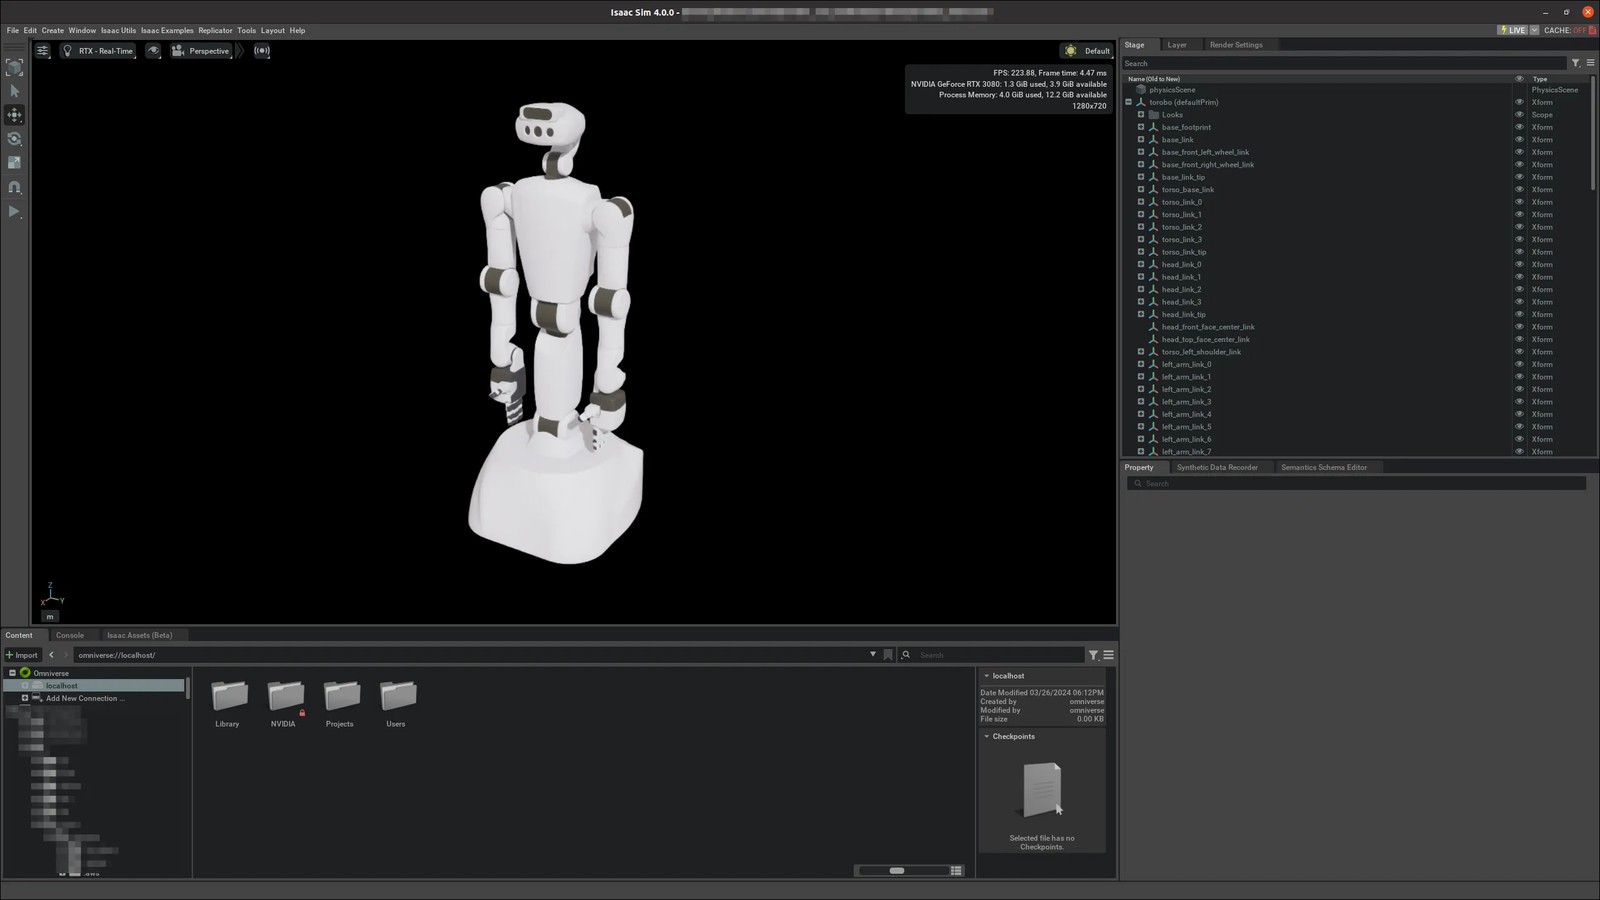
หุ่นยนต์ฮิวแมนนอยด์ "Torobo" ที่อยู่ระหว่างพัฒนาสูงราว 1.6 เมตร ใกล้เคียงขนาดคน มีแขน 7 แกนสองข้างที่เคลื่อนไหวได้คล้ายแขนคน และมีฐานล้อที่เคลื่อนที่ได้ทุกทิศทาง ทุกข้อต่อของแขนและเอวติดตั้งเซนเซอร์แรงบิดที่วัดแรงที่กระทำ โดยออกแบบมาสำหรับงานที่ต้องปรับแรงขณะสัมผัสวัตถุ
รูปแบบฐานล้อนี้สอดคล้องกับช่วงล่างที่มีรายงานในเดือนตุลาคม แต่ยังไม่มีการเปิดเผยว่าหุ่นยนต์ที่จะเปิดตัวภายในปี 2030 จะมีโครงสร้างหรือสเปกเหมือน Torobo หรือไม่ นางคูโบตะกล่าวว่าต้องการให้หุ่นยนต์ AI รับงานที่หุ่นยนต์ปัจจุบันยังทำให้เป็นอัตโนมัติไม่ได้ และยกตัวอย่างการเกษตรซึ่งต้องการการเคลื่อนไหวที่ยืดหยุ่นในพื้นที่แคบ
ความท้าทายของหุ่นยนต์ฮิวแมนนอยด์ Yaskawa คือภาระการสอนทีละงาน
นางคูโบตะระบุว่า เทคโนโลยีที่ให้หุ่นยนต์เรียนรู้และทำงานได้เองยังอยู่ระหว่างพัฒนา และการสอนหุ่นยนต์ทีละงานใช้เวลาและความพยายามมาก Yaskawa อธิบายว่าหุ่นยนต์อุตสาหกรรมแบบเดิม ซึ่งเล่นซ้ำท่าทางที่คนสอนไว้ (วิธี teaching playback) รับมือกับงานบางประเภทได้ยาก และบริษัทกำลังพัฒนาวิธีสร้างการเคลื่อนไหวของหุ่นยนต์ด้วย AI
มีโครงการที่เกี่ยวข้องประกาศออกมาแล้วหลายโครงการ สำหรับ "MOTOMAN NEXT" หุ่นยนต์ AI แบบทำงานได้ด้วยตนเองที่วางจำหน่ายในปี 2023 เอกสารทางเทคนิคเดือนมิถุนายน 2026 ระบุว่าได้ฝึกโมเดล AI สำหรับงานบรรจุกล่องในเครื่องจำลองของ NVIDIA
ในเดือนกรกฎาคม Yaskawa และ SoftBank ประกาศผลการทดสอบที่ระบุว่าทำให้กระบวนการพัฒนา "มีประสิทธิภาพขึ้นอย่างมาก" ตั้งแต่การเก็บข้อมูลการเคลื่อนไหวของหุ่นยนต์ การฝึกและประเมิน AI ไปจนถึงการส่งผลกลับไปยังหุ่นยนต์ แต่ไม่ได้ให้ตัวเลข เช่น เวลาที่ลดลง และในเดือนเดียวกัน Yaskawa ระบุว่าได้พัฒนาระบบที่เชื่อม MOTOMAN NEXT กับ AI เชิงสร้างสรรค์ของ Google DeepMind ให้หุ่นยนต์วางขั้นตอนงานได้เอง แต่ยังไม่ได้เปิดเผยขอบเขตการใช้งานหรือกำหนดการให้บริการ
โครงการเหล่านี้จัดการปัญหาที่ต่างกัน ได้แก่ การฝึกในสภาพจำลอง การเพิ่มประสิทธิภาพกระบวนการพัฒนา และการสร้างขั้นตอนงานอัตโนมัติ ทั้งหมดเป็นโครงการที่เกี่ยวข้องกับ MOTOMAN NEXT และหุ่นยนต์รุ่นอื่น ๆ โดยบริษัทยังไม่ได้แสดงว่าจะนำมาใช้กับหุ่นยนต์ฮิวแมนนอยด์ปี 2030 อย่างไร หรือจะลดภาระการสอนแต่ละงานได้มากเพียงใด
แพลตฟอร์มร่วมกับ Fujitsu ยังอยู่ในขั้นศึกษาความเป็นไปได้ทางธุรกิจ
Fujitsu ซึ่งนางคูโบตะระบุว่าเป็นพันธมิตร ประกาศในเดือนกรกฎาคม 2026 ว่าเริ่มศึกษาธุรกิจฟิสิคัลเอไอร่วมกับ FANUC, Yaskawa Electric และ Kawasaki Heavy Industries โดยนำเทคโนโลยีของ NVIDIA มาใช้ ฟิสิคัลเอไอ (physical AI) คือ AI ที่รับรู้สภาพแวดล้อมจริงและสั่งการให้เครื่องจักรทำงาน
Fujitsu ระบุว่าฟิสิคัลเอไอต้องอาศัยโครงสร้างพื้นฐาน AI ที่ใช้ข้อมูลหน้างานคุณภาพสูง และบริษัทเดียวมีข้อจำกัดในการพัฒนาและขยายการใช้งานด้วยตัวเอง
โครงการนี้ยังมุ่งให้การฝึกหุ่นยนต์ในสภาพจำลองแล้วนำไปใช้กับเครื่องจริงมีประสิทธิภาพขึ้น แต่ปัจจุบันยังอยู่ในขั้นศึกษาความเป็นไปได้ทางธุรกิจ และระบุว่าจะจัดทำโรดแมปการพัฒนาเทคโนโลยีต่อไป ความเกี่ยวข้องกับหุ่นยนต์ฮิวแมนนอยด์ปี 2030 ทั้งในแง่การนำไปใช้และกำหนดเวลา ยังไม่มีการระบุ
การศึกษาแพลตฟอร์มร่วมที่มีผู้ผลิตหุ่นยนต์รายใหญ่สามรายเข้าร่วม
การศึกษาของ Fujitsu มุ่งพัฒนาซอฟต์แวร์ร่วมสำหรับฟิสิคัลเอไอ และข้อกำหนดการเชื่อมต่อฮาร์ดแวร์ เพื่อให้เชื่อมหุ่นยนต์และอุปกรณ์ต่าง ๆ ได้ง่ายขึ้น และวางแผนนำเสนอเป็นแพลตฟอร์มแบบเปิดร่วมกับบริษัทและสถาบันวิจัยที่สนับสนุนแนวทางดังกล่าว
หากแพลตฟอร์มเกิดขึ้นจริง หน้างานที่ใช้หุ่นยนต์จากหลายผู้ผลิตร่วมกันอาจเชื่อมต่อได้ง่ายขึ้น แต่ยังไม่ชัดเจนว่าบริษัทต่าง ๆ จะแบ่งปันข้อมูลการฝึกหรือวิธีสอนงานด้วยหรือไม่
ปี 2030 คือเป้าหมายการเปิดตัว ข้อมูลยืนยันยังไม่เพียงพอ
สิ่งที่ยืนยันได้ในขั้นนี้มีเพียงว่าผู้บริหารที่รับผิดชอบตั้งใจจะเปิดตัวภายในปี 2030 และระบุว่าภาระการสอนแต่ละงานเป็นความท้าทาย ยังไม่มีการเปิดเผยแผนนำผลของโครงการกับพันธมิตรมาใช้กับหุ่นยนต์ฮิวแมนนอยด์ และยังไม่มีตัวเลขที่แสดงว่าลดภาระการสอนงานได้มากเพียงใด
ดังนั้นควรมองปี 2030 ว่าเป็นเป้าหมายการเปิดตัว ไม่ใช่สัญญาณว่าการนำออกสู่ตลาดมีความแน่นอนมากขึ้น จนกว่าจะมีหลักฐานเชิงตัวเลข เช่น เวลาในการฝึกหรือปริมาณข้อมูลที่ลดลง ปี 2030 ก็ยังเป็นเพียงเป้าหมายที่ผู้บริหารกล่าวไว้